Planuję zakup robota koszącego. Możecie się podzielić info co najlepiej integruje się z HA?
@bartik22 może coś w tym temacie powiedzieć. Zwłaszcza, że trochę już czasu minęło:
Ja mam tego z Lidla, ale nie integruję z HA, nie widzę takiej potrzeby skoro robi sam wg harmonogramu co do niego należy.
2 polubienia
Mam Worx Landroid drugi rok , sprawuje się zawodowo. Zapłaciłem więcej niż za wypust z Lidla, ale nie żałuję.
Integracja z HA bez najmniejszego problemu, dzięki integracji nie pozwalam mu kosić w upał ( pełne słońce) , tryb party też się przydaje.
Polecam
4 polubienia
EDIT: Zamówiłem  WORX Landroid Vision S250 - WORX
Który model posiadasz? Czy integracja nie zależy od konkretnego modelu?
Podrzuć też link do integracji, z której korzystasz, popatrzę.
W tej integracji Worx Landroid - Home Assistant to chyba nie można nim sterować?
The answer is a bit complicated. Worx (Positec) has multiple brands and has multiple kind of integartion. The one that you linked is for some older models and using a local access to them.
You can see that it has only 1 active installation, and likely not really maintained, but there is another integartion, this one:
This one is using the Positec servers to control and read status of the mower. To make it reliable, you need to have a good Wifi coverage in your garden, or need to install an additional module to the mower. Either the Radio Link, or the GPS/GSM module. The second one gives GPS coordinates as well, but the status is updated only every 10 minutes, as I remember. The module comes with 3 years of mobile surbscription then you can extend by 2 years. It uses an e-sim, which cannot be replaced and used with any other provider. Useful if you worried that someone would stole it, but a bit of gimmick as it gives GPS location when powered on. Otherwise the GPS module should have an internal battery as well, but not necessarily will provide position update when powered down. You can use the GPS coordinates to lock down the mower if outside of your home radius.
I use an M500 for 4 years or so, and I am quite satisfied with it, but it needs regular attention if you have challenging garden with narrow spaces, inclines or varying ground conditions. If you want to know more check out reddit for the topic.
The Vision ones should work as well with the integration, but I have no experinece with those.
1 polubienie
Jeżeli to pytanie do mnie, to mam starszą wersję M500 .
Korzystam z niestandardowej integracji landroid_cloud/README.md at master · MTrab/landroid_cloud · GitHub
Wymaga instalacji HACS
Wygląd interfejsu
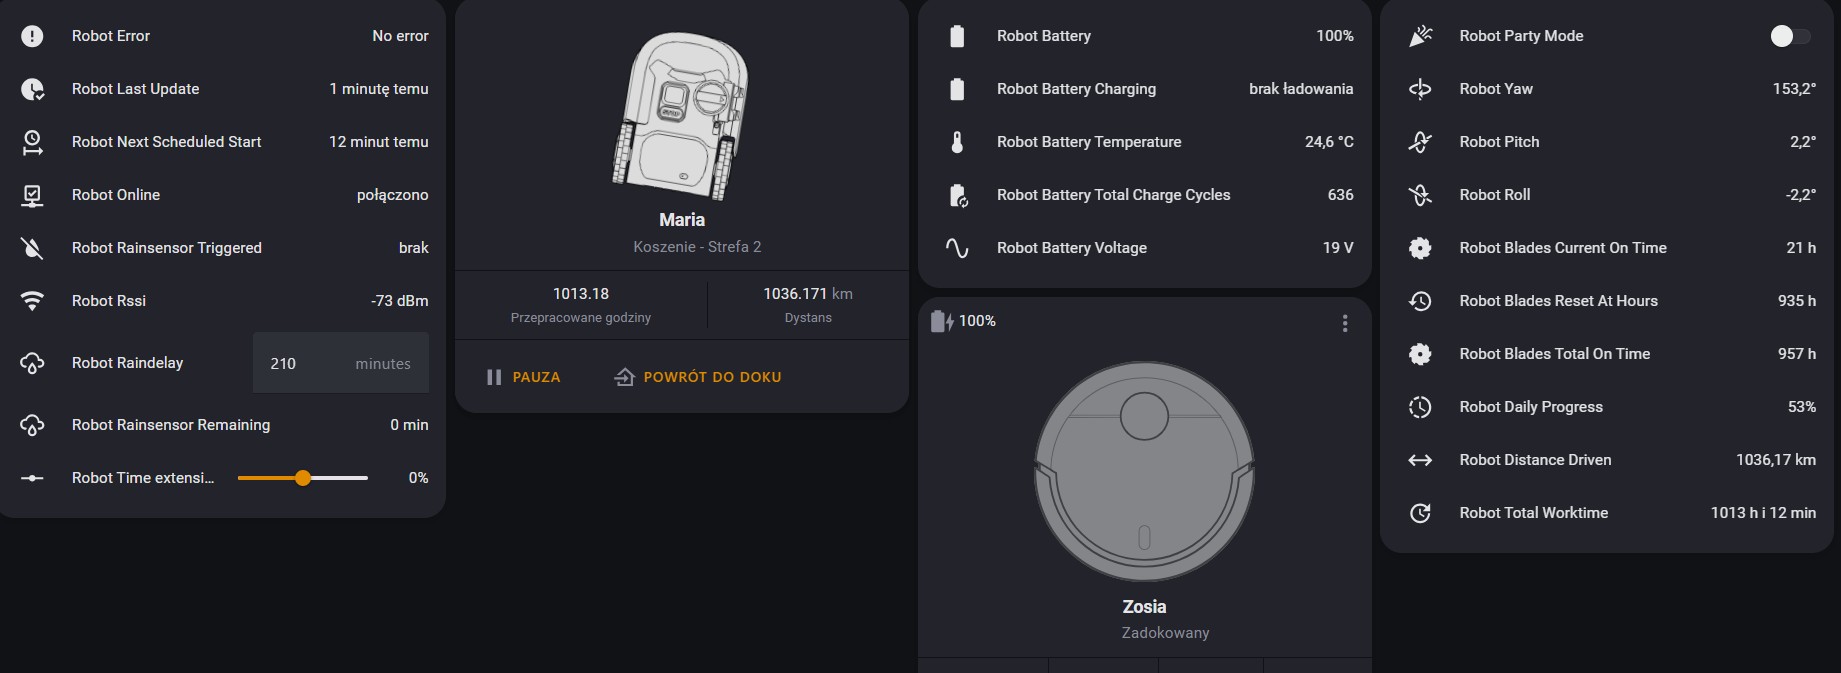
Zośka to już odkurzacz, ale wszystko co widać dotyczy Landroida.
Jak widać zasięg Wifi wcale nie imponujący , a wręcz kiepski i spokojnie daje radę .
1 polubienie
Dziękuję za info, zakup się dokonał
1 polubienie
Ja również męczyłem Parkside z Lidla i bez inwazyjnie dołożyłem mu ESP z tego projektu:
Działało dosyć znośnie ale drenowało akumulator.
Też mam parkside i chyba spróbuję tego rozwiązania. Trzeba mieć ją wpięta do wi fi lub połączona z aplikacją?
Właśnie stoję przed wyborem modelu robota koszącego i mam nieco inne pytanie:
Który model integrujący się z HA ma opcję pamiętania wirtualnej mapy trawnika?
Mam kilka niezależnych (nie połączonych ze sobą) enklaw trawnikowych o łukowych kształtach w swoim ogrodzie. Robot musiałby chyba najpierw poznać ich kształty i precyzyjne położenia. Część z nich jest dodatkowo oddzielona od siebie żwirową ścieżką, więc chodzi o to, aby przemieszczający się po ogrodzie robot nie kosił mi żwiru na tej ścieżce…
Macie może jakieś doświadczenie/wiedzę/pomysły w tym zakresie? Będę wdzięczny za każde info.
Jeśli masz nowszy model Parkside to możesz użyć integracji z Tuya (do wyboru kilka). Nie testowałem, ale z tego co wiem jest możliwa obsługa dla tych robotów w HA.
Podobno też działa z tą niestandardową integracją:
Dane potrzebne jak do local tuya.
Właśnie mam jakiś ultra stary model “z odzysku” więc takie rozwiązanie z ESP by mi bardziej pasowało. Nie mam parcia go łączyć do HA ale ja DIY jestem zawsze chętny 
Główna wada tego projektu wspomniana przez @Wojteck - drenowanie aku kosiarki. Tak myślę, że skoro lubisz DIY to warto poszukać rozwiązania o mniejszym zapotrzebowaniu na prąd. Od niedawna jest wsparcie w ESPHome dla rodziny układów nRL52. Może warto zainteresować się tym:
Ewentualnie zamiast ESP8266 wykorzystać ESP32-C3 (np SuperMini / XIAO). Zdaje się, że ma dużo mniejsze zapotrzebowanie na prąd.
Myślę że C3 super mini+ deep sleep według harmonogramu koszenia będzie OK. Chyba że wcześniej wyrzucę tą kosiarkę na złom 
1 polubienie
Rozwiązanie tam opisane można zmigrować na nowocześniejsze/bardziej energooszczędne MCU, ale na moje oko, to problem drenowania wynika z samej idei hacka
- układ nie jest w ogóle elektrycznie zaprojektowany by był energooszczędny (zastosowano D1 mini + przetwornicę DC-DC, gdyby użyć choćby ESP-01s eliminujemy zbędne peryferia, w zamian za konieczność dołożenia własnego stabilizatora - można wybrać coś bardziej rozsądnego, można użyć płytkę na bazie współczesnego MCU, gdzie pobór mocy jest mniejszy, nawet dzielnik napięcia do pomiaru napięcia akumulatora można zoptymalizować, bo ten obecny to ponad 2mA upływności)
- programowo też można-by było to bardziej wyżyłować - wykorzystać uśpienie MCU i/lub wyłączanie WiFi nawet w tracie pracy, (akcelerometr MPU6050 obsługuje programowane przerwania, które można-by wykorzystać do wybudzania MCU, no ale komponent
mpu6050w ogóle nie obsługuje tej funkcji akcelerometru, więc to do dopisania samodzielnie, BTW można użyć jakiś nowocześniejszy akcelerometr, problem braku wsparcia dla zaawansowanych funkcji akcelerometrów niestety i tak pozostaje do rozwiązania) - w dodatku kosiarka jest utrzymywana 24/7 w trybie przeczekiwania deszczu (czyli zapewne nie przechodzi w swój realny standby)
Ja zrobiłem to na C3mini z zewnętrzną anteną. Wydawało mi się, że pobór MCU w porównaniu do silnika jest na tyle znikomy, że wręcz nie zauważalny. Problem chyba jest w użytej przetwornicy.
W baterii uszkodził się jeden z akumulatorów. Przetwornica jakby bardziej eksploatowała jeden z 5ciu aku.
Podobny problem mam w termometrach Tuya zasilanych 2ma bateriami AAA oraz przetwornicą napięcia w tym urządzeniu - zawsze jedna z baterii (lub aku) rozładowuje się bardzo nisko podczas gdy druga jest jeszcze w całkiem dobrym stanie.
Nie potrafię tego zrozumieć bo przecież teoretycznie połączone są szeregowo więc płynie przez nie ten sam prąd.
Trochę w tym roku przerabiałem trawniki i robot jak na razie stoi. Mam w planach dobranie się do elektroniki i montaż ESP. Z tego co znalazłem wersje bez WiFi mają miejsce na moduł.
Jeśli zadziała jak większość urządzeń Tuya to jest szansa coś odczytać ale pewnie oryginalna zawartość modułu gdyby dała się zdekodować to byłyby gotowe podstawy do przeróbki na ESPHome.
Względnie to mam jeszcze mini panel fotowoltaiczny i mini UPS od majfriendów i zasilanie MCU niezależne od baterii robota nie wiem tylko czy kontrola czujnika deszczu i poziomu baterii robota z tym zasilaniem się nie pogryzą.
Nie znam budowy tej twojej kosiarki, ale generalnie to nie jest możliwe, jeśli wpiąłeś między + i - całego akumulatora, a nie na jedno ogniwo.
Natomiast sam fakt, że ogniwa łączone szeregowo w wieloogniwowym akumulatorze nie zużywają się równomiernie jest całkiem normalnym zjawiskiem - zawsze umiera najpierw najsłabszy egzemplarz (najsłabszy w wyniku rozrzutu produkcyjnego), nawet jeśli ładowanie jest z idealnie zaprojektowanym balanserem.
To występuje w każdej takiej konstrukcji i jest nie do uniknięcia (po są są balansery by minimalizować wpływ rozrzutu parametrów każdego egzemplarza ogniwa).
Prąd ten sam (i to jest de facto pośrednie źródło problemu), ale poszczególne ogniwa różnią się między sobą takimi parametrami jak pojemność i rezystancja wewnętrzna - w skrajnych przypadkach rozładowanie szeregowo połączonych kilku ogniw może prowadzić nawet do czasowego przebiegunowania tego ogniwa o najsłabszych parametrach (najmniejsza pojemność + największa rezystancja), bo te zmiany parametrów ogniwa się kumulują stosunkowo szybko właśnie w ogniwie konstrukcyjnie najsłabszym szczególnie podczas ładowania naraz całego pakietu szeregowego (ładowarki z balanserem mają na celu wyrównanie parametrów ogniw, ale tylko w takim stopniu w jakim jest to możliwe, tzn. rezystancji wewnętrznej ogniwa balanser nie zmieni).
Więc jeśli coś zasilasz zestawem pojedynczych ogniw, to nie dość że powinny one pochodzić z tej samej partii produkcyjnej, to jeśli masz dość zaawansowaną ładowarkę by zmierzyć ich kluczowe parametry, to należałoby je podobierać w zestawy o maksymalnie zbliżonych parametrach (jeśli masz ich dostatecznie dużo by podobierać takie zestawy).
Natomiast jeśli cokolwiek (mówię o jakikmkolwiek dodatkowym obciążeniu) jest podłączone inaczej niż do całego pakietu szeregowego, to jest to błąd konstrukcyjny. (czasem się tak projektuje tanią elektronikę, by uniknąć użycia dodatkowych komponentów, ale takie rozwiązania jak dotychczas widziałem tylko w chińskim sprzęcie, a na karku mam już naprawdę sporo lat)
BTW
Połączenie WiFi jest niemal zawsze najbardziej energożernym elementem takich konstrukcji (w zależności od warunków i modelu MCU to pobiera nawet do 0.5W ciągłej średniej mocy mimo, że w antenę przepisy pozwalają “wydmuchać” zaledwie 0.1W)
Pisząc przetwornica mam na myśli przetwornicę użytą do zasilania C3mini.Bateria fakt to Parkside z Lidla teoretycznie nowa ale podobno jakość Parside się pogorszyła, może po prostu była wadliwa..